个人主页English
毛一鸣

毛一鸣Aiming · Yiming Mao

破壳 Pokebot · 数据负责人 / 算法专家

从自动驾驶到具身智能,推动研究成果走向实际应用。

我拥有 7 年自动驾驶算法研发经验,覆盖感知与预测,并积累了从数据、模型训练到工程部署的完整研发经验。目前,我在破壳机器人担任数据负责人和算法专家,参与 RoboAPI 研发,负责数据与具身大模型预训练工作,并与许华哲共同开展研发。

在图森未来实习期间,我与范略、王峰、王乃岩合作开展三维感知研究,参与完成 CTRL(ICCV 2023 Oral)。该工作在 2023 年论文报告的 Waymo Open Dataset 3D 检测与跟踪离线评测中取得双任务 SOTA,为工业级三维目标自动化标注提供高精度算法方案。

在地平线期间,我与林学武、苏治中合作,主导双目视觉算法研发,推动研究成果工程化落地,支持相关量产项目推进。

在逐际动力期间,我复现了 DYNA-1 公开视频展示的叠毛巾能力,折叠速度超过其视频中的演示表现。相关研究形成了以我为第一作者的 ARM 工作,并通过 FluxVLA 开源。

我的工作贯通算法研究、数据、模型训练与工程部署,关注如何构建可靠、可落地的智能系统。如果你对我的工作感兴趣,欢迎交流研究、技术合作与职业机会。

教育背景

湖南大学

硕士研究生 · 自动驾驶方向

钟志华院士、丁荣军院士团队

清华大学

硕士联合培养

李克强院士团队

智能网联汽车课题组,由高铭老师联合指导。

精选论文与项目

机器人 · 奖励建模 · 三维感知
RoboAPI · Poke-Aurora

产业项目 · 2026 年 10 月

RoboAPI · Poke-Aurora

由 Poke-Aurora 世界—动作模型驱动的机器人 API,根据视觉观测、机器人状态与自然语言指令输出动作块,面向跨场景、跨机器人构型的零样本操作。

个人贡献
参与 RoboAPI 研发,负责数据与具身大模型预训练。
结果与证据
2026 年 10 月 30 日发布公开技术预览,开发者可将 API 接入自己的机器人,在真实环境中测试模型能力。
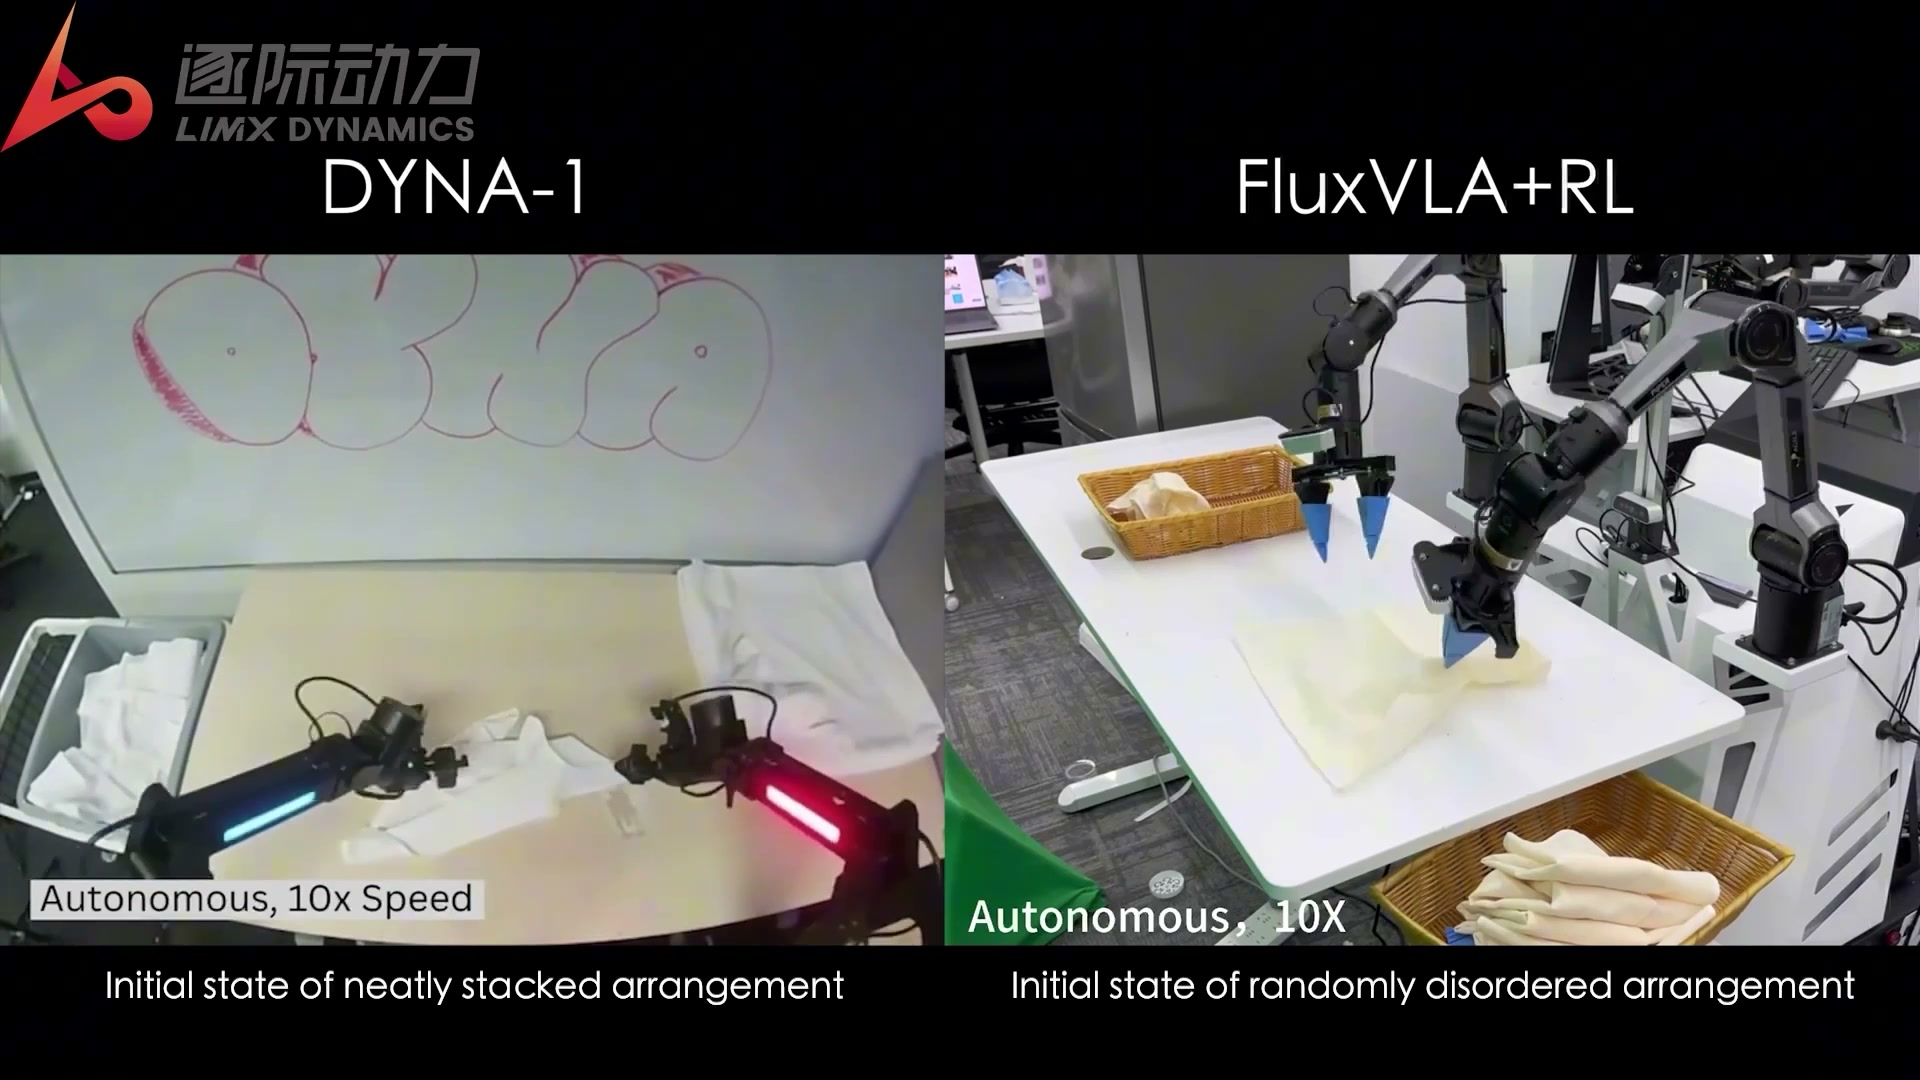
ARM: Advantage Reward Modeling for Long-Horizon Manipulation

CVPR 2026 Workshop · Poster

ARM: Advantage Reward Modeling for Long-Horizon Manipulation

Yiming Mao, Zixi Yu, Weixin Mao, Yinhao Li, Qirui Hu, Zihan Lan, Minzhao Zhu, Hua Chen

通过“前进、后退、停滞”三态标注学习相对优势奖励,为长时程机器人操作提供动作加权训练信号。

作者身份
第一作者
结果与证据
论文实验中,GR00T N1.5 + ARM(AW-BC)在长时程叠毛巾任务上达到 99.4% 成功率。
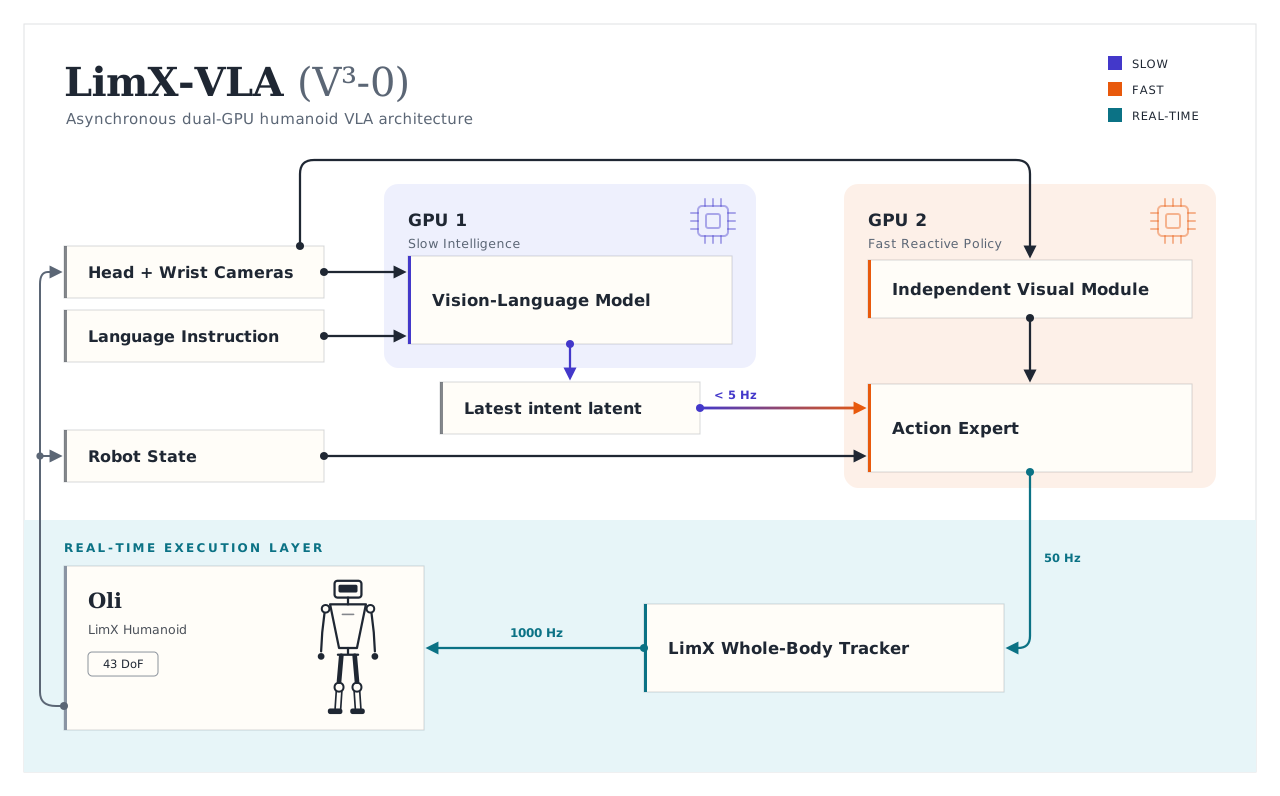
COSA 0.5 · 人形 VLA V³-0

产业项目 · 2026

COSA 0.5 · 人形 VLA V³-0

COSA 0.5 的 V³-0 技术栈将人形机器人的全身移动操作与人类在环真机强化学习相结合。

个人贡献
提供数据、模型与部分算法支持。
结果与证据
官方报告展示 Oli 人形机器人连续整理房间与全身专家接管等真机演示。
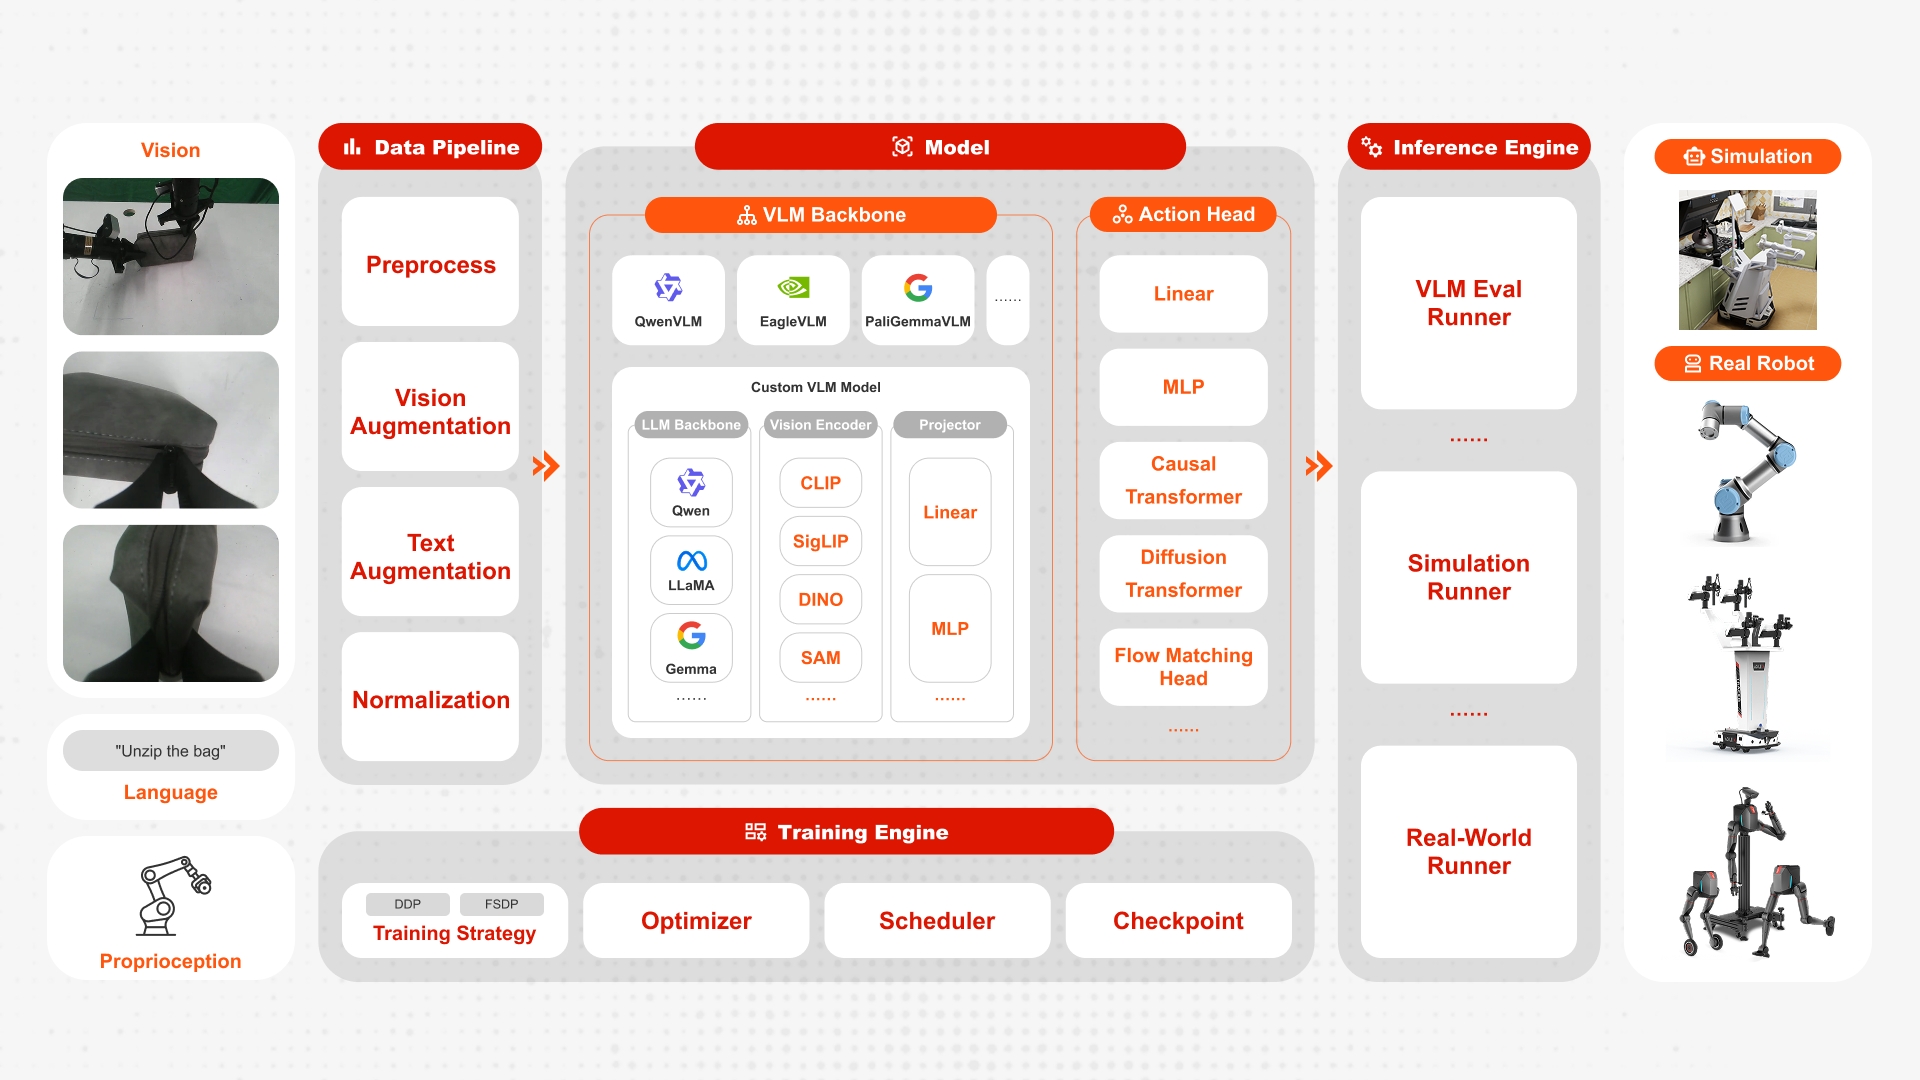
FluxVLA Engine: A One-Stop VLA Engineering Platform for Embodied Intelligence

arXiv 技术报告 · 2026

FluxVLA Engine: A One-Stop VLA Engineering Platform for Embodied Intelligence

Yinhao Li, Weixin Mao, Zihan Lan, …, Yiming Mao, …, Hua Chen

以统一配置和模块化接口,贯通具身模型的数据处理、训练、仿真评测与真机部署。

作者身份
共同作者
结果与证据
开源分布式训练、推理加速与人机协同纠错流程,评测设置与结果见技术报告。
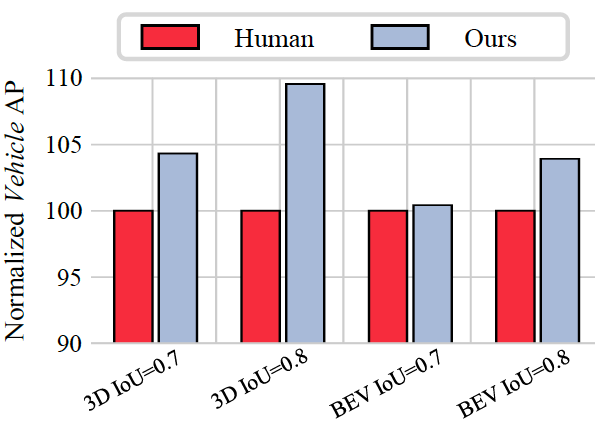
CTRL: Once Detected, Never Lost

ICCV 2023 · Oral

CTRL: Once Detected, Never Lost

Lue Fan, Yuxue Yang, Yiming Mao, Feng Wang, Yuntao Chen, Naiyan Wang, Zhaoxiang Zhang

以轨迹为中心的离线 LiDAR 三维检测,结合双向跟踪与时序精修,提升三维检测和自动标注质量。

作者身份
共同作者
结果与证据
在 Waymo Open Dataset 的 3D Detection(检测)与 3D Tracking(跟踪)双赛道榜单达到 SOTA(2023 年论文报告结果,离线设置)。

代码与项目资源

FluxVLA Engine

面向具身策略的数据、训练、评测与部署的开源基础设施,包含 VLA/WAM 集成与推理流程。

职业经历

具身大模型算法研究员

复现了 DYNA-1 公开视频展示的叠毛巾能力,折叠速度超过其视频中的演示表现。相关研究形成了以我为第一作者的 ARM 工作,并通过 FluxVLA 开源。

从事强化学习与人形机器人移动操作(loco-manipulation)相关工作,为 COSA 0.5 提供数据、模型与部分算法支持。

自动驾驶算法研究员

与林学武、苏治中合作,主导双目视觉算法研发,推动研究成果工程化落地,支持相关量产项目推进。工作还涉及泛感知算法、occupancy、世界模型与端到端自动驾驶,mentor 为林学武。

图森未来 TuSimple

实习

自动驾驶算法研究

与范略、王峰、王乃岩合作开展三维感知研究,参与完成 CTRL(ICCV 2023 Oral)。该工作在 2023 年论文报告的 Waymo Open Dataset 3D 检测与跟踪离线评测中取得双任务 SOTA,为工业级三维目标自动化标注提供高精度算法方案。

在实习期间,曾受到闫岩、王峰、王乃岩的指导。

保持联系。

如果你对我的工作感兴趣,欢迎交流研究、技术合作与职业机会。

GitHub ↗